Возможности
От папки с кадрами до кандидата, которого можно проверить глазами
- 01
Калибровка и выравнивание
Дарки, флэты, дарк-флэты, горячие пиксели; цветные камеры — суперпиксель 2×2. Кадры совмещаются по звёздам с учётом дисторсии, меридианного флипа и нескольких ночей. Перед поиском их можно пролистать, как в блинк-компараторе, и убрать облачные.
- 02
Поиск
Яркие объекты — по отдельным кадрам. Слабые — синтетическим отслеживанием: перебор скоростей и сложение кадров со сдвигом. Кометы — и быстрые, и медленные, у которых кома за ночь сдвигается меньше своего размера.
- 03
Координаты и опознание
Решение поля через ASTAP, встроенный решатель по базе ASTAP без интернета или по Gaia DR3; уточнение до долей угловой секунды. Известные объекты поля запрашиваются в JPL — если какой-то из них поиск пропустил, кадры складываются вдоль его прогноза.
- 04
Результат
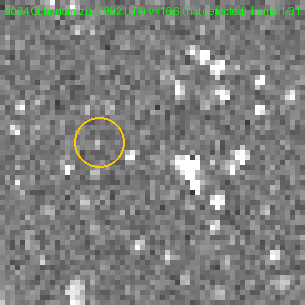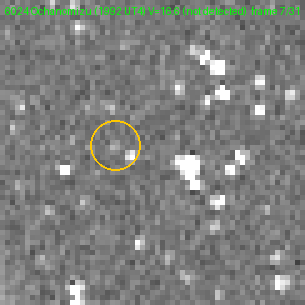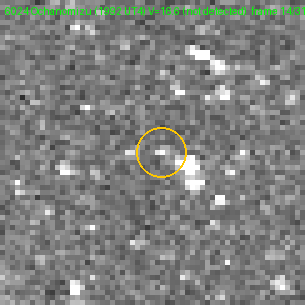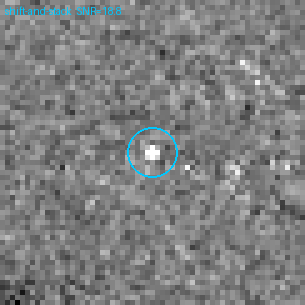
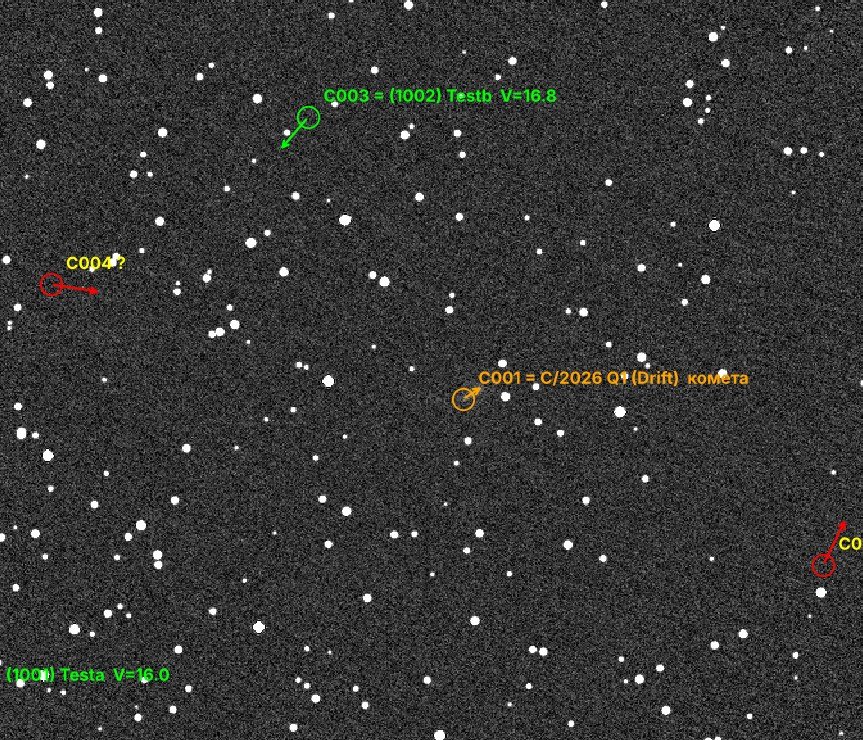
Обзор поля с подписанными объектами, таблицы CSV с координатами и анимация каждого кандидата: вырезка по всем кадрам и сложение вдоль движения.
Что умеет
Всё, что нужно для охоты на малые тела
Слабые астероиды
Синтетическое отслеживание находит объекты на 1–2 звёздной величины слабее, чем видно на одном кадре.
Кометы
Быстрые — по разностям частей ночи, медленные — по смещению ядра. Вокруг найденного ядра программа проверяет, есть ли кома.
Несколько ночей
Треки одного объекта в разные ночи связываются в общий объект; меридианный флип и разные сессии — не помеха.
Точная астрометрия
ASTAP, а если он не справился — встроенные решатели по базе ASTAP и Gaia DR3. Полиномиальная поправка дисторсии.
Опознание по JPL
Известные астероиды и кометы поля подписываются; пропущенные поиском проверяются сложением кадров вдоль прогноза.
Переменные звёзды
Экспериментально: поиск переменных в поле и кривые блеска со сверкой по каталогу VSX.
Всё поле — на одной картинке
Зелёным подписаны опознанные известные объекты, жёлто-красным — новые кандидаты, оранжевым — кометы, голубым пунктиром — известные, которые поиск не нашёл. Стрелка показывает движение за ночь.
Рядом — таблицы CSV: кандидаты, положение на каждом кадре с RA/Dec и известные объекты поля.